3D 雷达料位计在搅拌站粉料仓料位与体积测量中的工作原理
1 测距原理
3D 雷达料位计的测距环节基于调频连续波(FMCW)雷达体制。设备向物料表面发射连续调频的高频毫米波信号(主流产品工作频段为 80~140 GHz),信号经物料表面反射后返回,通过分析发射信号与接收信号的频率差解算目标距离。
其核心关系可表示为:
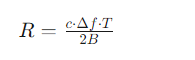
式中:R 为测量距离;c 为电磁波传播速度;\Delta f 为收发信号频率差;T 为调频周期;B 为调频带宽。由该式可知,调频带宽 B 越大,距离分辨率越高,这是高频毫米波雷达获得毫米级测距精度的基础。
采用高频毫米波的工程意义在于:其一,波束角小(可低至 ≤2°),能量集中,边缘回波干扰小,适合狭长筒仓;其二,对粉尘层具有更强的穿透能力,实测在高浓度粉尘环境下信号衰减显著低于传统 26 GHz 雷达;其三,电磁波传播不受温度、湿度、蒸汽影响,无需声速补偿。
2 全域扫描机制
单点测距仅能获得一个方向的料面高度。3D 雷达料位计通过内置的水平旋转与俯仰转动机构驱动雷达传感器进行全域扫描:传感器转至预设角度即发射并接收一次信号,随后转至下一角度继续测量。典型扫描范围为水平 360°、俯仰 ±(85~90)°,可覆盖整个仓顶截面。
单次完整扫描可采集数千至数万个独立测点(典型设备单次扫描采集 16200 个测点),扫描时间根据扫描密度与仓容在数秒至数十秒之间,可设定自动扫描周期(如每 15 min、1 h 或按需触发)。
该机制在工程上解决了三个问题:一是覆盖全仓范围,消除测量盲区;二是扫描速度足以跟踪进料、出料过程中的料面动态变化;三是通过多点数据的空间关系反演料面真实形状。
3 三维重建与体积解算
扫描获得的原始数据为"角度—距离"离散测点集合。三维重建过程包含以下环节:
(1)坐标转换:结合各测点的方位角、俯仰角、距离及设备安装位置(仓顶高度、偏心距),将极坐标数据转换为以仓底中心为原点的三维空间坐标,形成原始点云。
(2)杂波滤除:对原始点云中来自进料管、爬梯、法兰、除尘器支架等仓内固定构件的干扰点进行识别与剔除,此步骤对体积解算精度影响显著。
(3)平滑重构:对有效点云进行统计滤波与曲面平滑处理,再通过插值算法(如双三次样条插值)与曲面重建算法生成连续、封闭的料面模型。
(4)体积积分:将料面模型与仓体几何边界(筒体圆柱段、锥体段)结合,通过积分求解料面以下的有效体积:
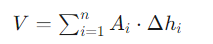
式中:A_i 为第 i 层截面积;\Delta h_i 为分层高度;n 为分层数。
(5)质量换算:结合预设的物料堆积密度 \rho,计算物料质量 M = V \cdot \rho。多仓系统可同时输出最高料位、最低料位、平均料位、体积、质量等参数。

4 仓体几何适配
体积解算的准确性依赖仓体几何模型的准确性。实际应用中需输入以下参数建立仓体数字模型:
筒体直径与柱段高度
锥体高度与锥底角度(或锥底出口直径)
设备安装高度与水平偏心量
锥体下方支腿高度(用于确定有效存储起始面)
由于采用"输入几何参数—软件自动建模"的方式,首次调试无需空仓标定,这相比需要依据现场回波波形调试的单点雷达显著降低了调试复杂度与技术门槛。
5 安装部署
安装位置:采用仓顶法兰或万向支架单点安装。安装位置选择需遵循两条原则:一是避开进料管落料点正下方,避免落料冲击与局部扬尘对测量的持续干扰;二是尽量布置在仓顶中心区域,以获得对仓内各方向的均衡视场。部分产品支持仓顶倾斜角小于 20° 条件下快速找平。
多仓配置:搅拌站可按"一仓一机"配置,实现全部粉料仓的在线实时监测;对于仅在盘点期需要数据的场景,也可采用便携式方案在多仓间轮换测量,但后者不具备实时在线监测能力与安全联锁功能。对于直径超过十五米的大型筒仓,单机扫描范围可能不足,可采用多机协同方案,将多台设备采集的局部点云通过配准算法拼接为完整模型。
系统集成:设备通过标准工业协议接入搅拌站 PLC/DCS 系统,在中控室上位机软件中实现三维可视化展示、库存报表生成与历史数据追溯;也可选配云平台实现多站点集中管理与移动端查看。

